
От инженерной идеи к полезному решению
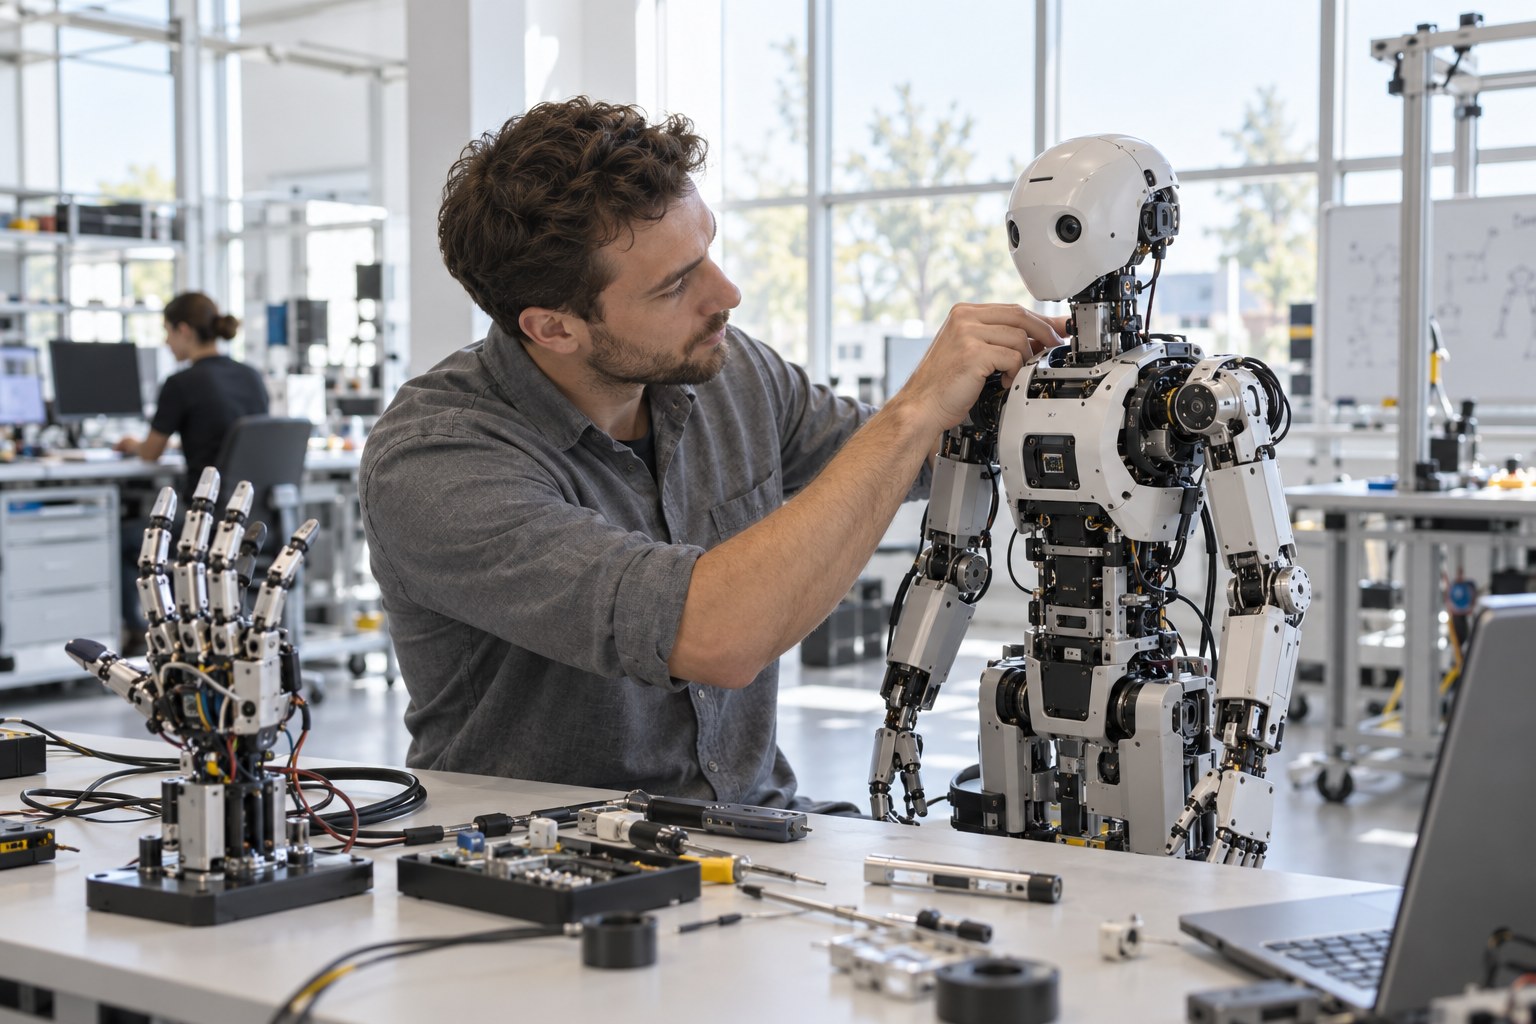
Механика, электроника, датчики и программное управление всё теснее взаимодействуют в современных инженерных системах. Роботизированная кисть может работать с предметами, электронный модуль протеза - реагировать на изменение движения, а мобильный робот - собирать информацию на промышленной площадке.
Будущее робототехники начинается с понятной задачи человека или предприятия. «Боевые Технологии» рассматривают бионику и робототехнику как перспективное направление развития компании: от роботизированных кистей и компонентов до мобильных платформ для работы с данными. В центре нашего интереса - решения, которые помогают человеку выполнять действия, поддерживают движение и позволяют автоматизировать отдельные операции.
Мы открыты к обсуждению проектов с предприятиями, разработчиками, исследовательскими коллективами и технологическими партнёрами. Для нас отправная точка - конкретная задача: какое действие нужно выполнять, в каких условиях и по каким критериям оценивать результат.
На этой странице представлены направления для будущих проектов. Возможность участия компании, состав решения, этапы, сроки и стоимость определяются после обсуждения задачи. Изображения являются концептуальными иллюстрациями.
Бионические руки: протезы и роботизированные кисти
Человеческая рука выполняет множество разных действий: удерживает предмет, меняет положение пальцев, дозирует усилие и помогает работать с инструментом. Воспроизвести даже часть этих функций в техническом устройстве - сложная инженерная задача.
Бионические протезы рук объединяют механические элементы, электронику и управление. В миоэлектрических системах датчики регистрируют электрическую активность мышц, а система управления использует сигналы для выполнения предусмотренных движений. Набор доступных действий зависит от устройства, настройки и освоения пользователем.
Роботизированные кисти и захваты относятся к другой группе решений. Они устанавливаются на манипулятор или робота и предназначены для взаимодействия с предметами. Здесь важно учитывать форму объекта, его массу, поверхность, требуемую точность и допустимое усилие.
Что может стать основой будущего проекта
- Антропоморфная кисть или многопальцевый захват для исследовательской платформы.
- Манипулятор для повторяющихся операций на подготовленном рабочем месте.
- Дистанционное управление движением с визуальной обратной связью.
- Датчики контакта и измерение усилия при работе с предметами.
- Учебный или испытательный стенд для изучения движения и управления.
Важна задача, которую устройство должно выполнять. Для переноса одинаковых деталей может быть достаточно простого захвата. Работа с предметами разных форм потребует другого подхода к механике, датчикам и управлению.
В запросах «биомеханическая рука» и «механическая рука» могут подразумеваться разные изделия. При обсуждении проекта мы предлагаем уточнить, нужен ли протез для человека, роботизированная кисть или промышленный манипулятор. Это помогает сразу определить правильное направление работы.
Бионические ноги и технологии поддержки движения
Ходьба включает перенос веса, опору, движение суставов и постоянное взаимодействие с поверхностью. Поэтому технологии для нижних конечностей требуют согласованной работы механики, датчиков и системы управления.
Современные микропроцессорные коленные модули протезов используют данные датчиков, чтобы регулировать сопротивление движению. Активные роботизированные системы могут дополнительно включать приводы. Наличие микропроцессора само по себе не означает, что устройство создаёт движение за счёт мотора.
Перспективными темами для инженерных проектов могут стать сенсорные модули, конструкции суставов, алгоритмы управления, испытательное оборудование и сбор данных о движении. Для таких задач необходимо заранее определить измеряемые параметры и условия испытаний.
При работе с человеком важны индивидуальная настройка, удобство, масса устройства, надёжность и участие профильных специалистов. Медицинское применение рассматривается отдельно с учётом назначения изделия и необходимых документов. Обзор на этой странице не заменяет подбор протеза или программу реабилитации.
Экзоскелеты: внешняя поддержка человека
Экзоскелет - механическая система, которая располагается снаружи тела и взаимодействует с движениями человека. Протез заменяет отсутствующий сегмент конечности; экзоскелет работает совместно с телом пользователя.
Пассивные экзоскелеты используют механические элементы для перераспределения нагрузки. Активные системы включают приводы и управление. Подход выбирается под определённую операцию: работа руками на высоте, удержание положения, повторяющиеся движения или другие заранее описанные действия.
Возможные направления обсуждения
- Поддержка при отдельных производственных операциях.
- Совместимость устройства с инструментом и рабочим местом.
- Влияние конструкции на свободу движения и удобство пользователя.
- Питание, обслуживание и продолжительность рабочего цикла.
- Стендовые испытания и пилотное применение в заданных условиях.
Экзоскелет нужно оценивать в той работе, для которой он предназначен. Удобство в одной позе не гарантирует удобства в другой, а помощь при отдельной операции не означает одинаковый эффект для всей рабочей смены. Поэтому будущий проект должен предусматривать проверку решения и обратную связь от пользователей.
Гуманоидные и человекоподобные роботы
Гуманоидный робот - платформа с компоновкой, которая в отдельных элементах напоминает человека. Корпус, руки и ноги дополняются датчиками, приводами и системой управления. Такая форма позволяет исследовать работу в пространствах, созданных для людей.
Человекоподобная внешность не делает робота универсальным сотрудником. Возможности определяются оборудованием, программным обеспечением и условиями применения. Робот может успешно выполнять подготовленную операцию и при этом нуждаться в доработке для другой задачи.
Возможные сценарии будущих проектов
- Перемещение предметов в подготовленной рабочей зоне.
- Выполнение повторяющихся операций по заданному сценарию.
- Исследование машинного зрения, движения и взаимодействия с предметами.
- Дистанционное управление и обучение оператора.
- Демонстрационные, образовательные и исследовательские платформы.
На стадии оценки важно понять, действительно ли задаче нужна человекоподобная конструкция. Иногда стационарный манипулятор или другая мобильная платформа решает её проще. Мы предлагаем обсуждать платформу после определения операции, требуемой точности и условий эксплуатации.
Робособаки: четвероногие роботы для осмотра и сбора данных
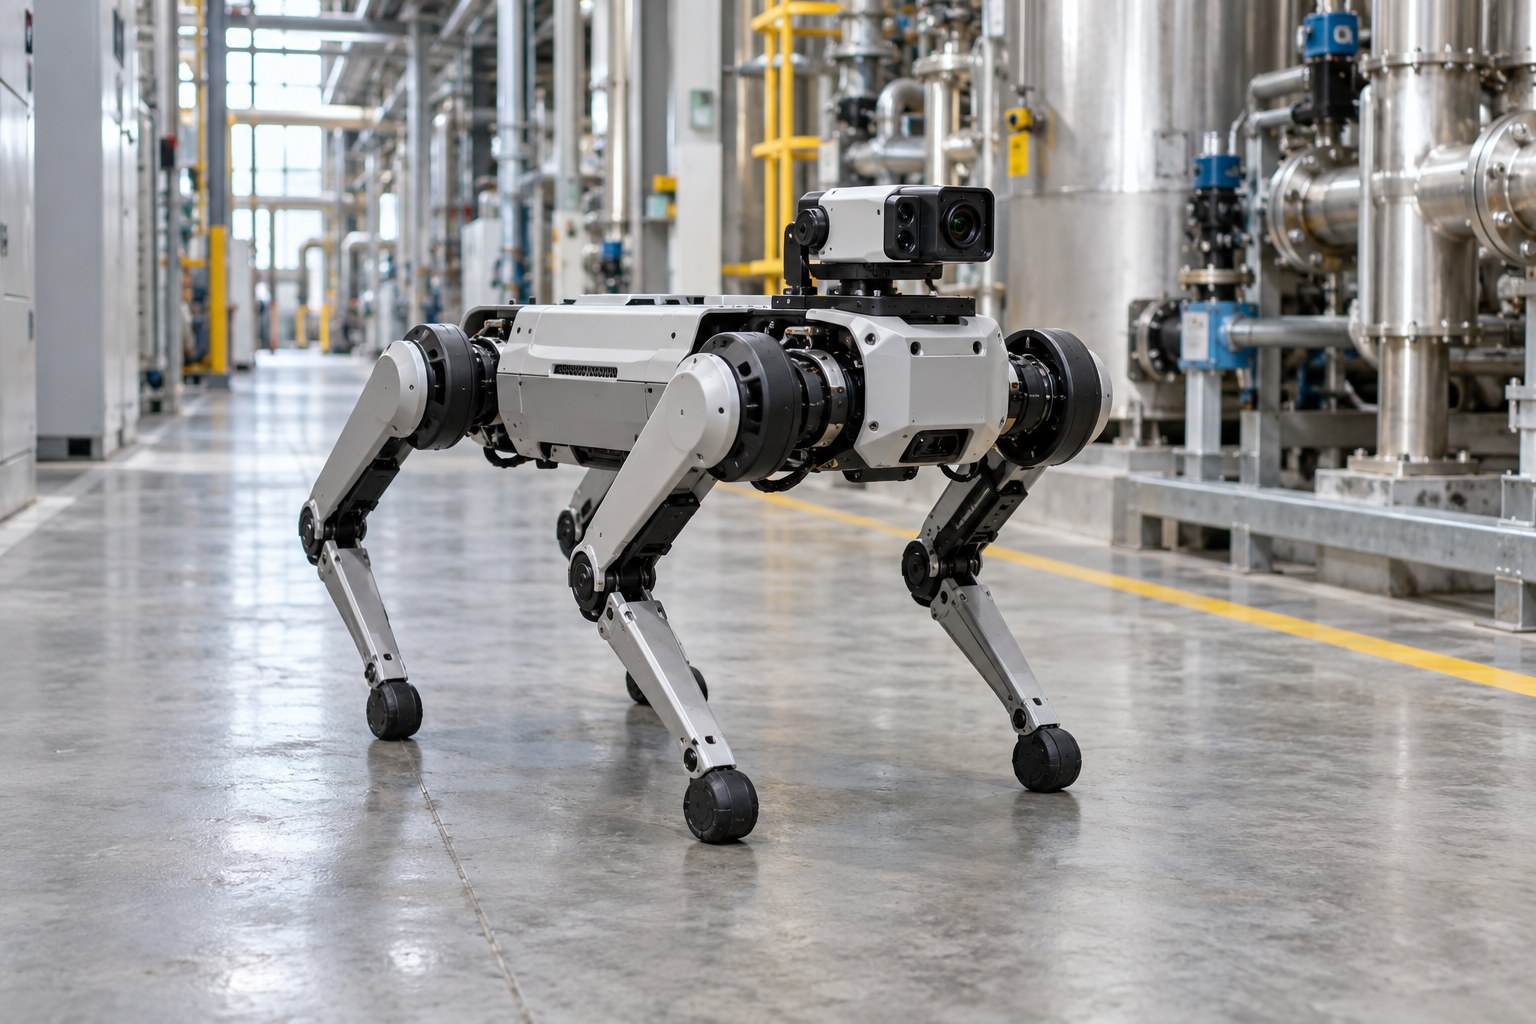
Робособака - распространённое название четвероногой роботизированной платформы. Четыре опоры помогают организовать движение по определённым поверхностям и маршрутам. Реальные возможности зависят от модели, покрытия, уклонов, препятствий и установленного оборудования.
Для промышленного применения интерес представляют роботы, которые могут доставить камеру или измерительный прибор к нужной точке, выполнить осмотр и передать информацию оператору. Такие платформы уже рассматриваются и применяются в отрасли для инспекционных задач; конкретный сценарий требует проверки на объекте.
Что может делать роботизированная платформа
- Выполнять визуальный осмотр по согласованному маршруту.
- Собирать фото и видео в заданных контрольных точках.
- Выполнять тепловизионный осмотр при установке подходящего оборудования.
- Использоваться для картографирования при наличии необходимых датчиков и программного обеспечения.
- Передавать данные оператору и сохранять материалы для дальнейшего анализа.
- Служить исследовательской платформой для навигации и управления движением.
Камера, тепловизор, лидар или другое оборудование подбираются под задачу. Эти возможности не входят автоматически в любую робособаку. Также важно заранее определить, как робот получает задания: управляется оператором, следует по подготовленному маршруту или использует более сложную систему автономного движения.
Что проверять на конкретном объекте
Для будущего пилота нужно оценить лестницы и проходы, покрытие пола, освещение, связь, условия окружающей среды и доступ к точкам осмотра. Отдельно проверяются масса полезной нагрузки, продолжительность работы, зарядка и способы обслуживания.
Робособака может дополнить существующие процессы осмотра и сбора информации. Её роль на объекте определяется вместе с заказчиком: какие операции она выполняет, когда требуется оператор и как результаты передаются ответственным сотрудникам.
Для «Боевых Технологий» это интересное направление будущих проектов на промышленных площадках, в энергетике, на складах и исследовательских объектах. Мы открыты к обсуждению сценариев, где мобильная роботизированная платформа может принести практическую пользу.
От идеи к проверяемому результату
1. Обсуждение задачи
Заказчик описывает проблему, рабочую среду и желаемый результат. Для производственного проекта полезны схема рабочего места, фотографии, последовательность операций и ограничения.
2. Оценка технического подхода
Обсуждаются возможные платформы, датчики и способы управления. Определяются ключевые ограничения и вопросы, которые нужно проверить до перехода к пилоту.
3. Согласование концепции и пилота
Если стороны видят основания для продолжения, фиксируются роли участников, состав работ, этапы и критерии оценки. Например: выполнение определённой операции, качество собранных данных или повторяемость результата.
4. Испытания и решение о дальнейшем развитии
Результаты сопоставляются с согласованными критериями. По итогам принимается решение о доработке, следующем этапе или изменении технического подхода.
Сотрудничество с разработчиками и предприятиями
Мы приглашаем к диалогу команды, которые работают над бионическими компонентами, роботизированными кистями, экзоскелетами, гуманоидными и четвероногими платформами. Интересны предложения по механике, электронике, датчикам, управлению, испытательным стендам и прикладным сценариям.
Для первого обращения достаточно описать разработку или задачу, текущую стадию готовности и предполагаемую форму сотрудничества. Если уже есть прототип, полезно приложить фотографии, описание испытаний и перечень известных ограничений.
Предприятия могут обратиться с задачей, для которой пока не выбрана платформа. Начать можно с описания операции: что происходит сейчас, что требуется изменить и какой результат будет полезен для производства.
Частые вопросы
Можно ли уже приобрести эти изделия у «Боевых Технологий»?
Страница представляет перспективное направление компании. Она не является каталогом продукции в наличии. Возможность участия в конкретном проекте и условия сотрудничества обсуждаются индивидуально.
Робособака может работать полностью самостоятельно?
Это зависит от платформы, программного обеспечения и условий применения. Дистанционное управление, движение по подготовленному маршруту и автономная работа - разные режимы с разными требованиями.
Где можно применять гуманоидных роботов?
Возможный сценарий определяется после оценки задачи. Среди тем для обсуждения - подготовленные производственные операции, исследовательские стенды, обучение и демонстрационные проекты.
Сколько стоит проект и сколько времени он займёт?
Для универсальной цены недостаточно назвать тип робота. Необходимо определить состав оборудования, интеграцию, испытания и объём работ. Стоимость и сроки обсуждаются после получения вводных.
Что прислать для первого обсуждения?
Описание задачи, среду применения, необходимые действия, желаемый результат и известные ограничения. Для предложения о сотрудничестве - описание разработки, стадию готовности и результаты проведённых испытаний.
Есть задача или идея? Давайте обсудим.
Вас заинтересовали бионические руки и ноги, экзоскелеты, гуманоидные роботы или робособаки? Расскажите «Боевым Технологиям», какую операцию вы хотите улучшить, где будет работать решение и как вы оцениваете результат. Предложите разработку или прикладную задачу — обсудим перспективы совместного проекта и возможный следующий шаг.
Обсудить проект в Telegram ↗Перспективное направление компании. Иллюстрации концептуальные. Возможности, сроки и стоимость определяются для конкретной задачи.
Ссылки не означают партнёрство с указанными организациями.
